

NVIDIA SONIC 与优必选 Walker 系列:拓展全身运动能力,推进全尺寸人形机器人应用
NVIDIA 与优必选围绕 SONIC 的大规模运动追踪与统一策略学习能力开展协同,接入分布式训练链路,推进新本体适配与 Walker 系列真机验证,并将真实负载下的优化经验回馈开源社区,持续完善 SONIC 的适配与部署能力。 对全尺寸人形机器人而言,真正的挑战不只是完成某一个动作演示,而是让新的动作数据、机器人本体和控制入口能够持续进入同一研发闭环,同时保持稳定、协调的全身运动。 NVIDIA SONIC 以大规模运动追踪为基础任务,用统一策略学习广泛的人类动作。围绕这一路线,NVIDIA
NVIDIA 与优必选围绕 SONIC 的大规模运动追踪与统一策略学习能力开展协同,接入分布式训练链路,推进新本体适配与 Walker 系列真机验证,并将真实负载下的优化经验回馈开源社区,持续完善 SONIC 的适配与部署能力。
对全尺寸人形机器人而言,真正的挑战不只是完成某一个动作演示,而是让新的动作数据、机器人本体和控制入口能够持续进入同一研发闭环,同时保持稳定、协调的全身运动。
NVIDIA SONIC 以大规模运动追踪为基础任务,用统一策略学习广泛的人类动作。围绕这一路线,NVIDIA 与优必选完成新本体训练链路接入,并针对大规模、长周期训练中暴露的系统瓶颈开展联合优化,进一步推进 Walker 系列真机验证,并通过真实回馈不断优化 SONIC 的适配和部署能力。
1. NVIDIA SONIC:让全身控制能力随数据持续扩展
人形机器人要从少数动作演示走向真实应用,需要在稳定行走之外持续学习奔跑、下蹲、跪姿、爬行等全身动作,并接入动作捕捉、遥操作和运动规划等控制入口。
SONIC (Supersizing Motion Tracking for Natural Humanoid Whole-Body Control) 将这些需求统一为可规模化的运动追踪任务,让一套策略从多样化人体运动中学习平衡、落脚和全身协调,并结合机器人实时状态闭环生成关节指令。
统一运动追踪:一套策略学习多样化动作
SONIC 将行走、奔跑、下蹲、拳击和爬行统一为全身运动追踪任务。一套策略即可从人体动作数据中学习共性规律,无需为每种动作单独开发控制策略。
共享运动表示:连接多类控制输入
SONIC 将机器人轨迹、人体姿态和混合指令编码为统一的运动 Token,让游戏手柄、VR 和视频等入口接入同一控制策略。接入新本体时,仍需准备动作重定向数据并重新训练。
闭环控制:从参考动作到稳定执行
运动 Token 表达目标动作,控制策略结合机器人实时状态生成关节指令,并持续修正平衡和全身协调,而不是简单回放轨迹。
在三点式 VR 遥操作中,头显和手柄输入上肢意图,运动学规划器生成下肢运动,统一策略负责全身稳定执行。
跨本体复用:将重复开发变为标准化适配
跨本体并非直接复制已有 checkpoint。新机器人仍需准备本体模型、关节映射、执行器参数和重定向数据,并完成重新训练与真机校准。
SONIC 可复用数据处理、训练、评测、模型导出和部署框架,减少新本体接入的重复开发。公开仓库还提供 ONNX 导出、C++/TensorRT 部署和接入指南。
2. NVIDIA SONIC 在优必选 Walker 上的适配与应用
优必选的全尺寸具身智能人形机器人主要包括 Walker 系列、Cruzr 系列、优世界 U1 系列等,已形成工业 + 商用 + 家庭消费三大场景齐头并进的战略布局。
其中,Walker S2 面向工业制造场景,Walker C1 面向商用服务场景。不同场景对动作能力和控制方式的侧重点各不相同,但都需要底层运动系统支持自然、稳定的全身动作,并能够持续接入新的本体、动作数据和控制入口。
优必选将 SONIC 扩展到 Walker 新本体,并重新训练适配 Walker 本体的模型。在此过程中,完成了机器人模型与执行器接入、人体动作重定向、并行仿真训练、策略评测与导出,以及真机闭环校准。
训练中的工程问题发现和解决
优必选将 SONIC 扩展到 Walker 新本体后,Whole Body Control 模型需要经历长时间、大规模并行训练。训练过程中,观察到训练性能问题:随着训练迭代次数增加,训练主循环之外的时间持续增加。
现象一:训练主循环保持稳定,但额外时间持续增加
优必选工程师发现,随着训练迭代次数增加,有效训练时间占比不断下降,如图 1 所示。
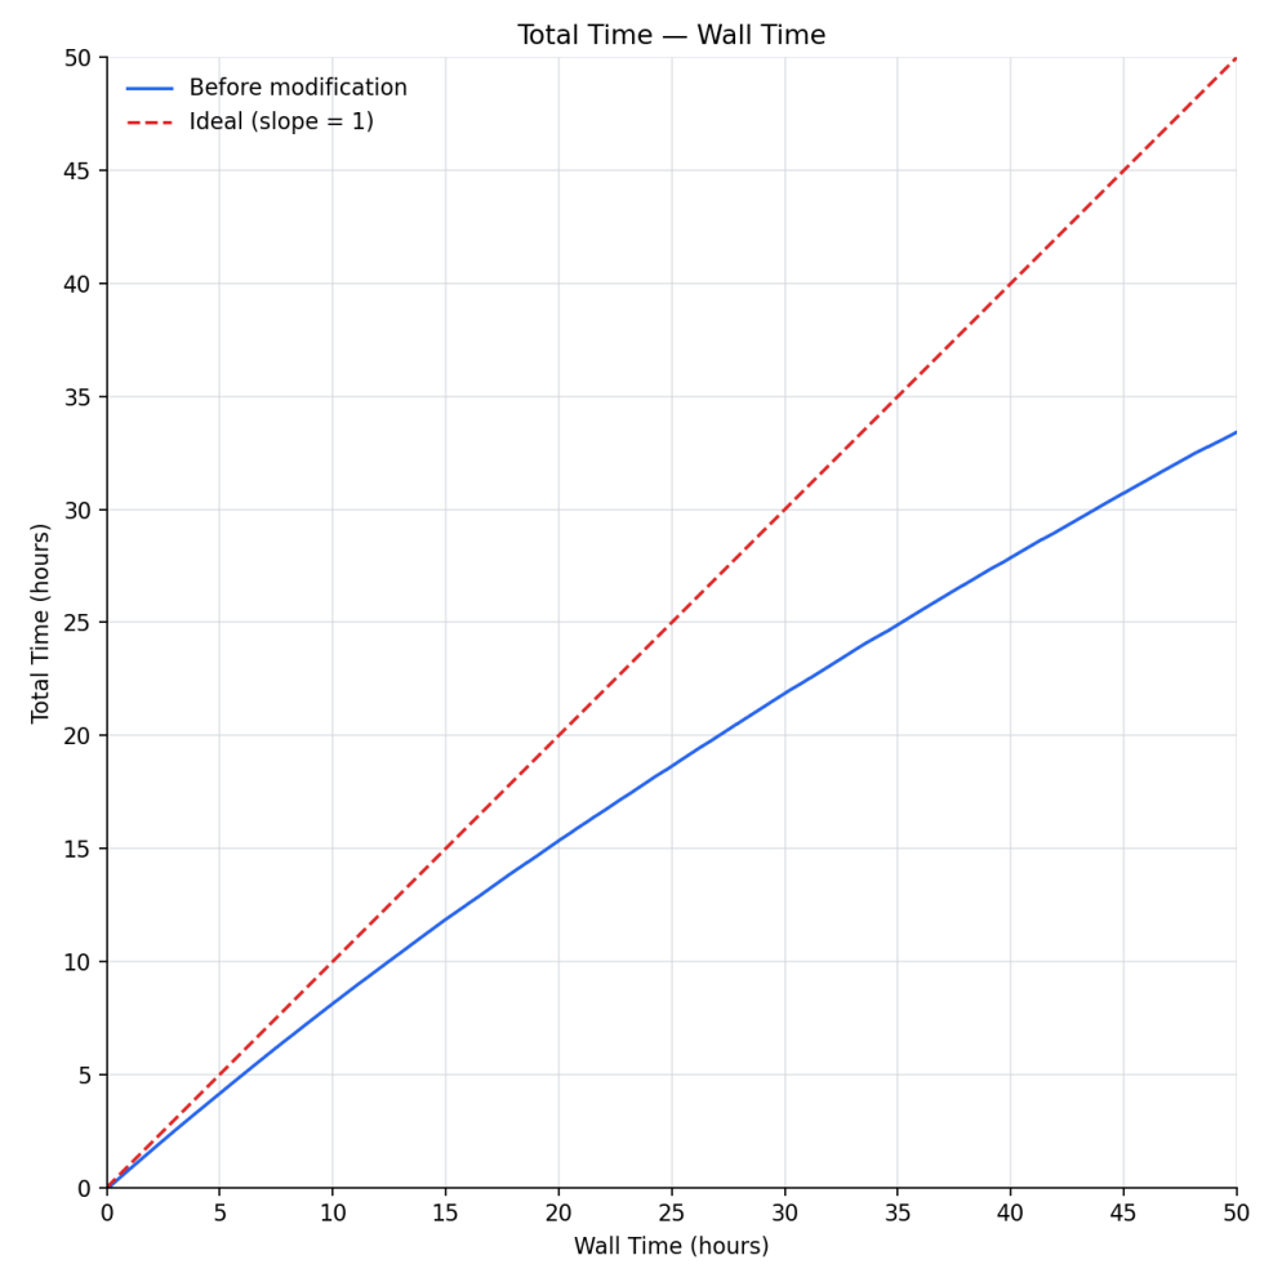
其中,wall time 表示训练总时间,total time = collect time + learning time,表示有效训练时间。在理想情况下,曲线应如图中虚线所示,为一条斜率为 1 的直线 (即时间利用率为 100%)。但实际曲线为图中的蓝线,随着训练时间增加,斜率逐渐降低;到 50 小时时,平均时间利用率不足 70%。
为定位长跑过程中训练变慢的位置,团队按每 250 次迭代将实际墙钟时间拆分为训练主循环计时和系统开销时间,结果如图 2 所示。
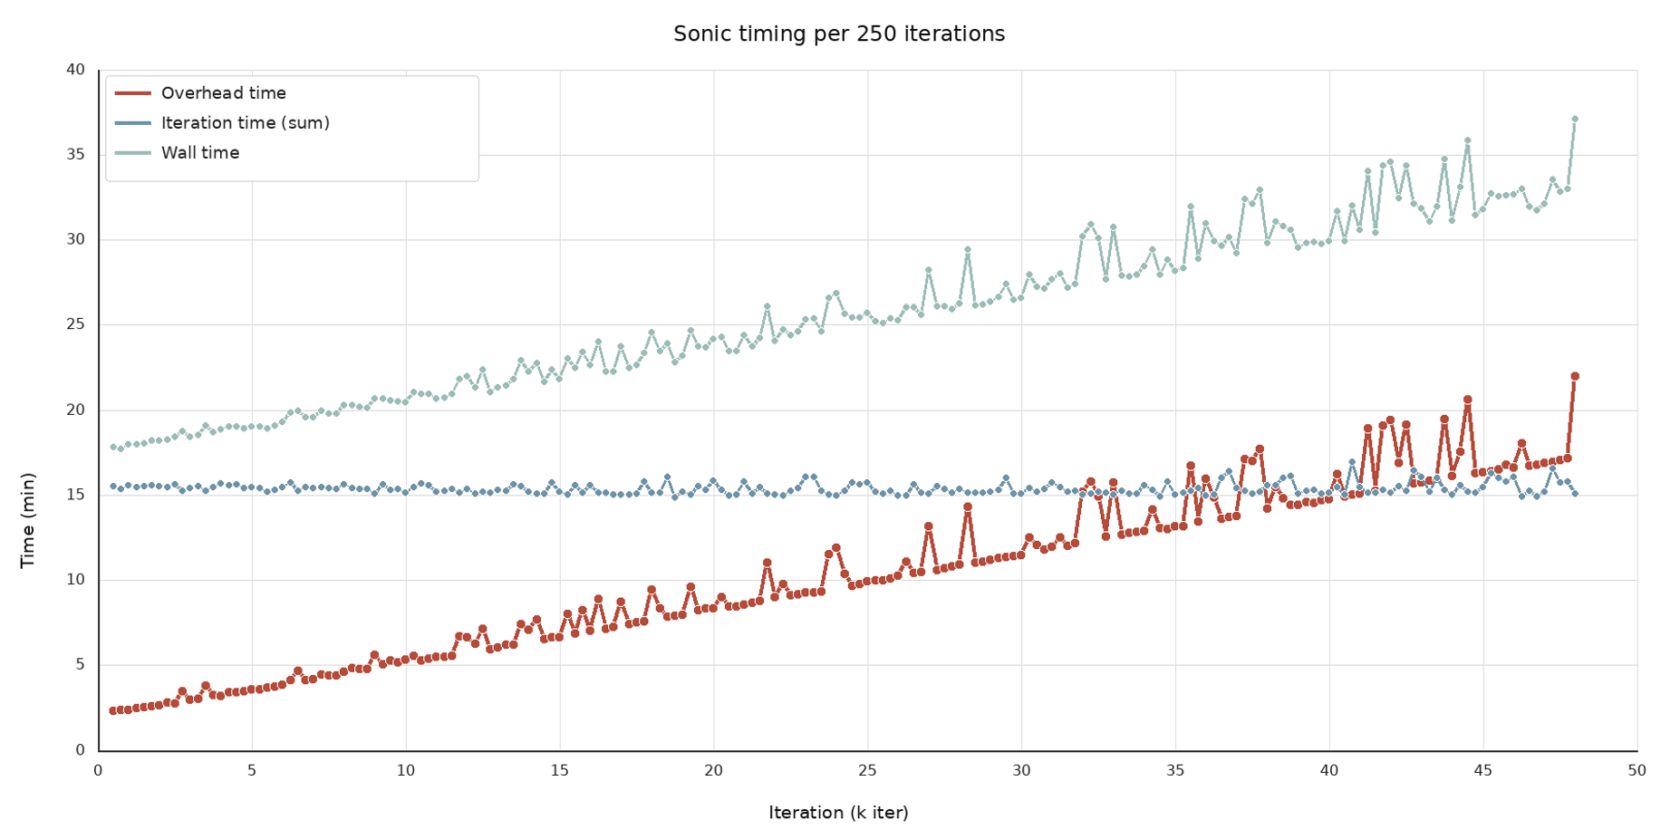
图 2 显示,训练主循环计时始终约为每 250 次迭代 15 分钟,整体保持稳定;实际墙钟时间则从约 18 分钟增加到约 35 分钟,二者之间的系统开销由约 2 分钟扩大到约 17 分钟。到约 4 万次迭代时,系统开销已超过主循环计时,说明长跑后期增加的主要不是轨迹采集和策略学习本身,而是训练系统中的额外等待。
同时,优必选工程师还发现,每次迭代都执行垃圾回收 (GC) 操作,开销很大。团队尝试取消频繁 GC,但由于缓存清理不及时,引入了 OOM 问题。
现象二:显存峰值逐周期抬升,并最终触发 OOM
取消频繁 GC 后,训练中出现了周期性显存峰值,且峰值上沿随着训练时间逐步抬升。这一现象在单机 8 卡和两机 16 卡运行中均有出现,并最终影响训练稳定性和可并行环境数。如图 3 所示,黄色框表示训练时的常驻显存,红色框表示周期性峰值;峰值随训练持续增长,最终导致 OOM。
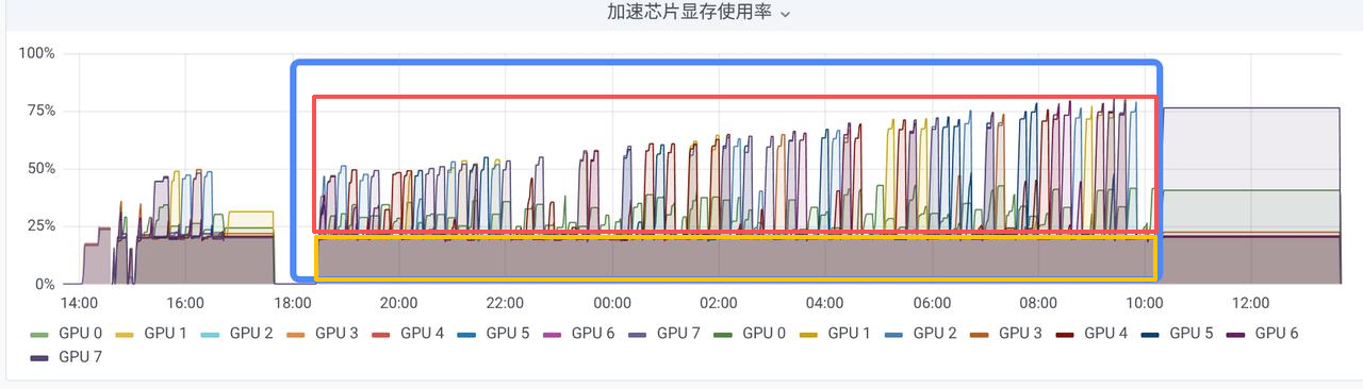
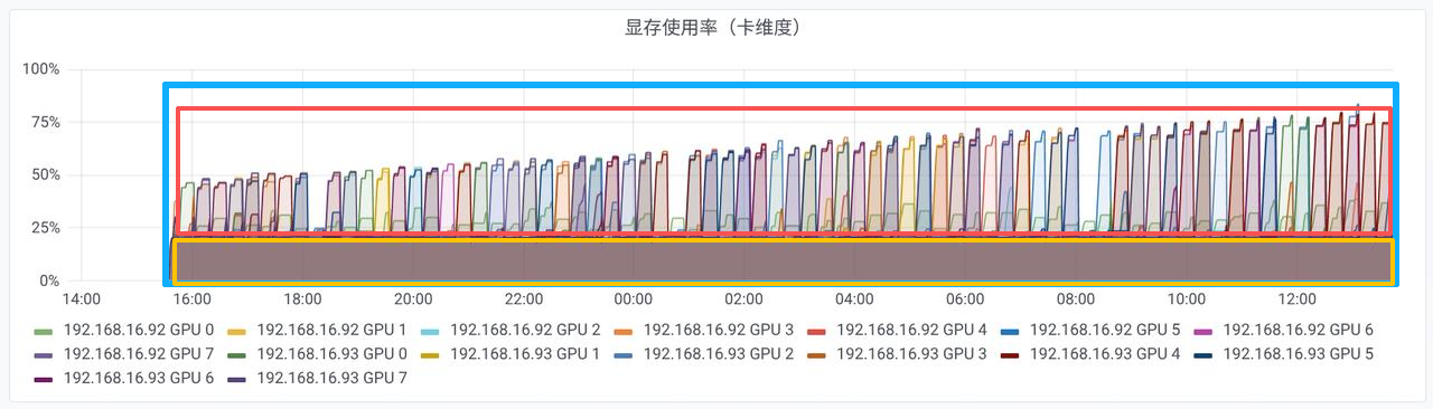
图 3:周期性显存峰值不断出现,且峰值用量在训练过程中持续抬升。
以上是优必选工程师在训练和优化中发现的问题。为解决训练性能及其后续问题,工程师进行了原因分析并制定了相应方案。
原因与解决方案
问题集中在训练系统的资源回收、显存引用和高频重复计算路径。对应原因与处理方式如下:
表 1:训练问题的原因与解决方案
现象 原因 解决方案 训练系统开销随训练增长 每次迭代末尾都执行 Python GC 和 CUDA 缓存清理,增加同步等待并打断缓存复用。 取消逐轮强制清理,将必要回收放到动作数据重采样和切片完成后的边界。 显存累积、碎片化与 OOM 日志历史长期持有 GPU Tensor;循环内反复拼接产生大量不同尺寸的临时分配。 日志写入前转为 CPU/Python 数值并仅由主进程保存;先汇总,最后一次拼接。 固定观测结构被重复计算 字段形状和切片边界在每次策略前向中重新解析。 在初始化阶段预计算并缓存观测字段、维度和切片位置,后续直接复用。 Checkpoint 准备时间随长跑增加 保存前复制完整训练状态,其中包含持续增长、但无需写入 Checkpoint 的日志历史。 先从状态副本中排除日志历史,再复制其余需要保存的状态。
优化结果
优化后,SONIC 的训练效率显著提升,系统开销大幅减少。如图 4 所示,修改后的有效训练时间曲线 (绿线) 十分贴近理想曲线,说明绝大部分墙钟时间均用于训练。与优化前相比,时间利用率提高约 31 个百分点。具体数据见表 2:同样经过 50 小时墙钟时间,累计有效训练时间由约 33.5 小时提高到约 49.0 小时。
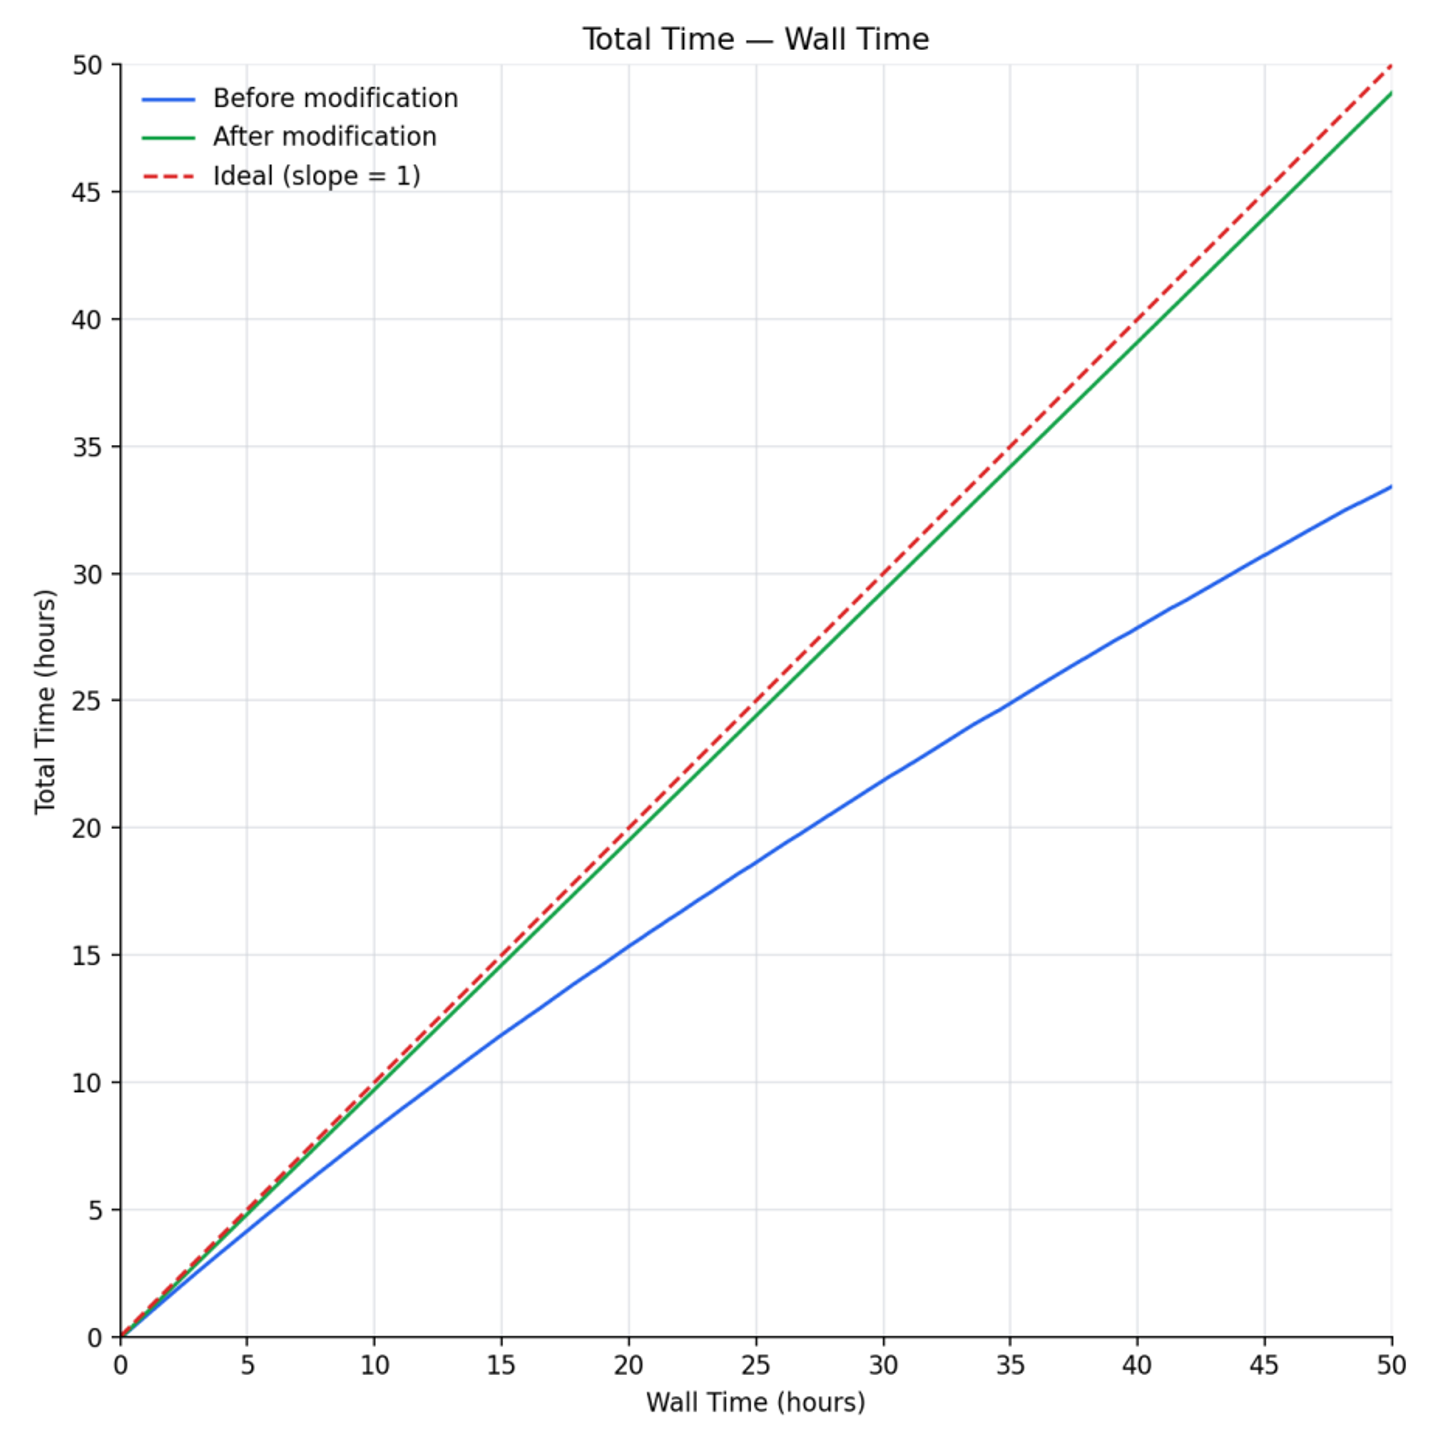
表 2:50 小时墙钟时间下的训练时间利用情况 (由原始记录计算)
运行状态 墙钟时间 累计主循环计时 主循环外时间差 时间利用率 优化前 50 小时 约 33.5 小时 约 16.5 小时 约 67% 优化后 50 小时 约 49.0 小时 约 1.0 小时 约 98% 变化 — 增加约 15.5 小时 减少约 15.5 小时 提高约 31 个百分点
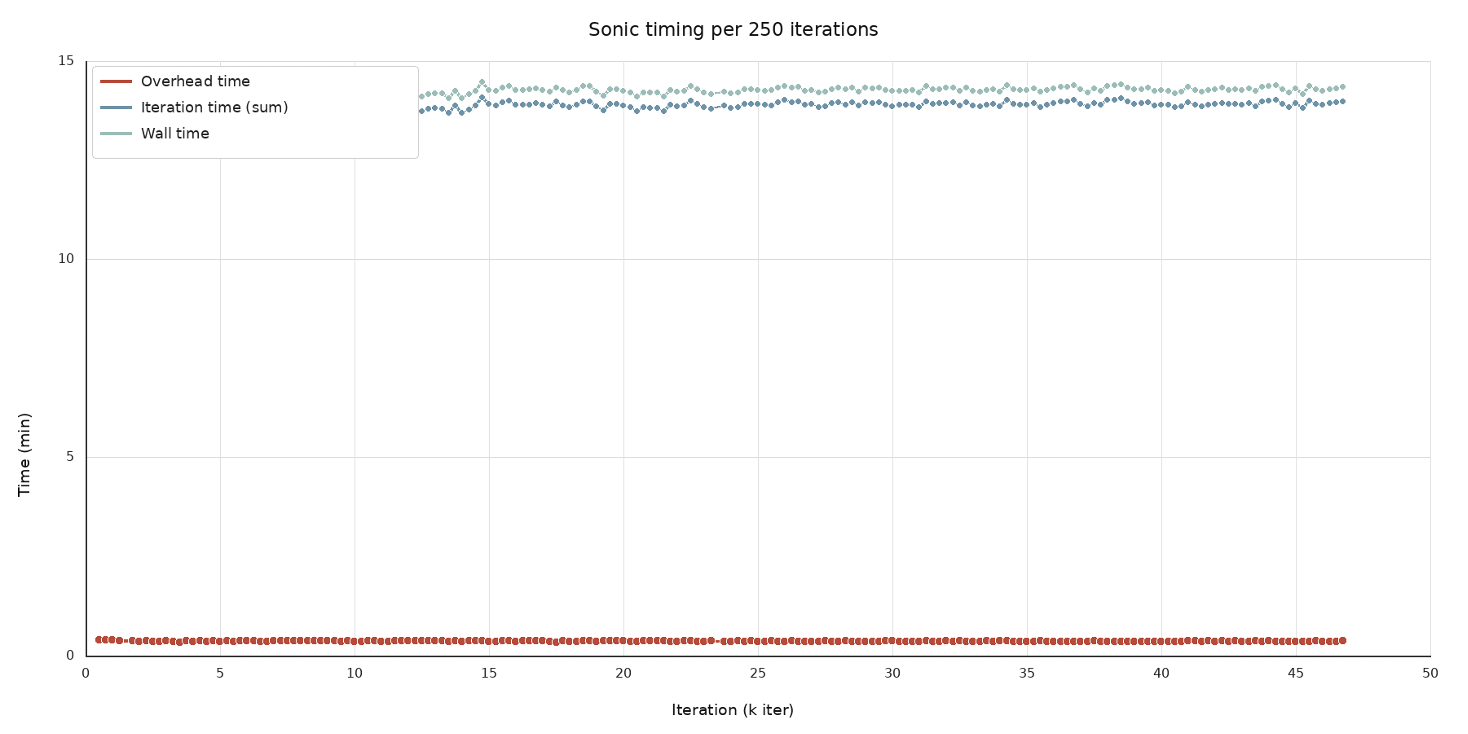
与优化前系统开销随训练推进从约 5 分钟持续增加至约 28 分钟相比,优化后每 250 次迭代的系统额外开销仅在较低区间小幅波动,几乎不再随训练持续增长。如图 5 中的红色折线所示,优化后的额外开销很少,不再像图 2 中那样持续增长。这说明资源回收、日志引用和张量聚合等优化有效抑制了长跑中的额外时间增长,使更多墙钟时间用于轨迹采集和策略学习。
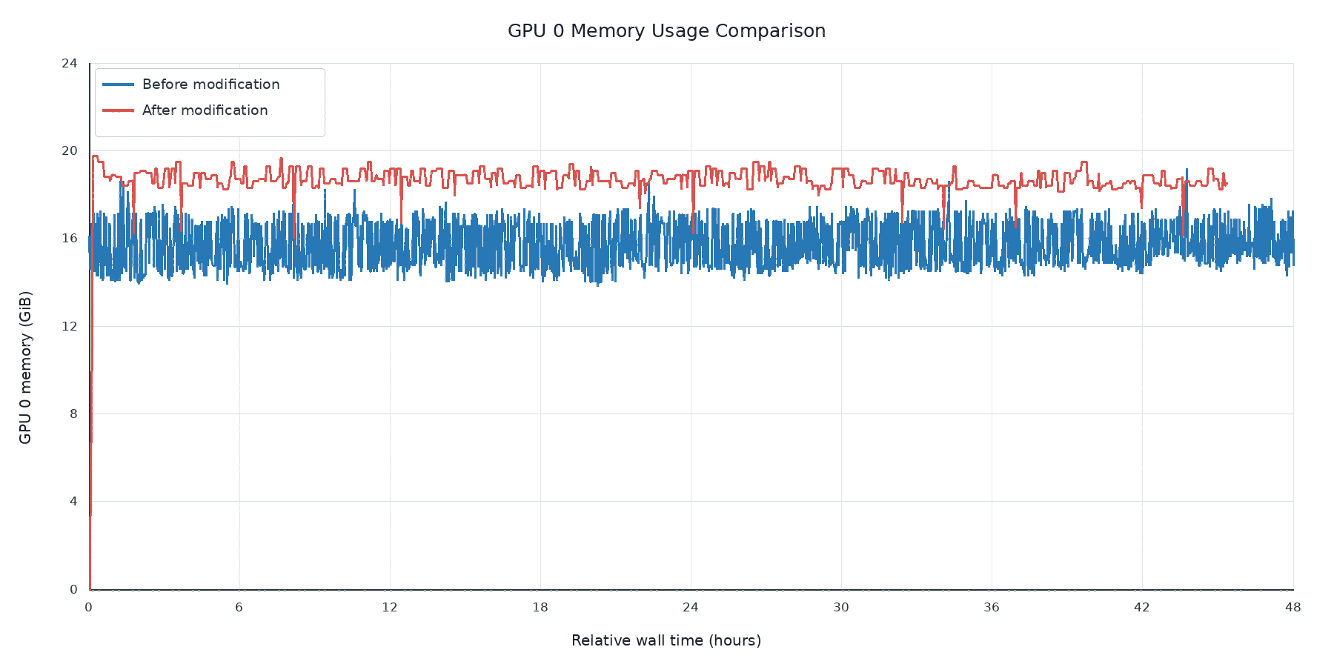
减少 GC 频率后出现的显存 OOM 问题也得到了解决。由于降低了 GC 频率,常驻显存使用量会增加 1~2 GB,如图 6 所示;在当前训练中,这是可以接受的代价。
相关优化均已由优必选 / NVIDIA 工程师提交并合入 SONIC 仓库,用户可以直接使用。
3. 从训练系统走向 Walker 真机
完成 SONIC 模型训练后,优必选将该模型部署到全尺寸人形机器人 (Walker S2、Walker C1) 上,实现了出色的全身运动追踪和遥操作能力。
优必选使用动作捕捉设备采集动作数据,并录制了多种行为 (见下方视频)。这些行为覆盖稳定移动、全身协调和动态姿态,可从不同侧面检验统一运动策略在新本体上的适应能力。具体效果如下。
4. 面向更多机器人平台:持续完善 SONIC 的适配与部署能力
SONIC 通过开源的 GR00T-WholeBodyControl,为人形机器人开发者提供从运动数据处理、全身运动策略训练和评测,到模型导出与真机部署的一套 WBC 能力。面向新的机器人本体,开发者可以沿用统一的运动追踪目标和训练框架,在完成本体模型、关节映射、执行器配置和动作数据准备后,将这套能力扩展到新的硬件平台。
对生态用户而言,SONIC 提供了一条可复用的新本体适配路径:机器人运动、人体运动和混合运动指令可以通过共享运动表示接入控制策略;训练、评测、导出和部署工具可以在不同项目之间复用;来自真实训练负载的通用修复也会持续进入开源上游,减少后续开发者重复处理基础工程问题的投入。
随着更多机器人平台接入,新的本体结构、执行器特性和训练负载将继续检验并完善这套开源框架。NVIDIA 将持续补充新本体支持、训练效率、评测和部署工具,帮助开发者更高效地完成从机器人模型接入到真机验证的闭环。欢迎机器人开发者和产业伙伴通过 GR00T-WholeBodyControl 开源仓库开展新本体适配、验证实际工作负载,并将具有通用价值的改进回馈社区。
了解更多